
I am a Ph.D. Student at Robotics and Computer Vision Lab & Pengcheng Laboratory, advised by Prof. Hong ZHANG and Prof. Wenjun Xu. I previously graduated from WHU with a B.E. in Microeletronics and from SUSTech with a M.E. in EE. My research interests involve 360 vision, robot person-following and human perception from a robot’s view.
🔥 News
- 2025.10: I presented our paper, Monocular Person Localization under Camera Ego-Motion, at IROS 2025 in Hangzhou. I’m honored to present at the [OWN workshop]. Friends interested in quadrupeds and omnidirectional vision: Welcome to talk with me!
- 2026.03: [TPT-Bench] has been accepted by IJRR!
- 2026.06: Our new paper, [Can Single-View Mesh Reconstruction Generalize to Robot Camera Rotation?]. We introduce an evaluation protocol with controlled axis-wise roll, pitch, and yaw sweeps to trace errors in monocular depth estimation (MDE), canonical object meshes, camera-space layout, and physical plausibility within a representative SAM3D-style pipeline. Focus on robot ego-view with rotations!
📝 Projects

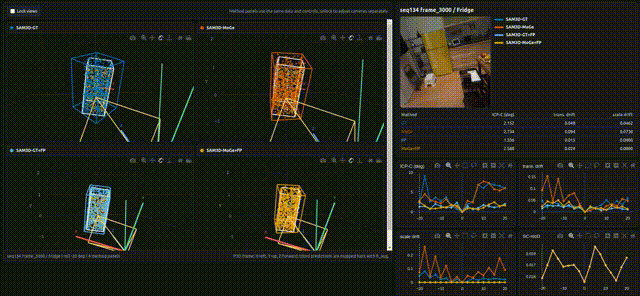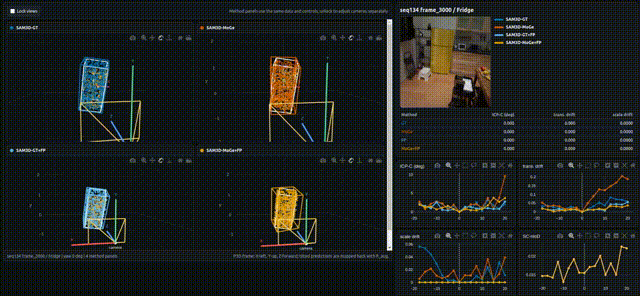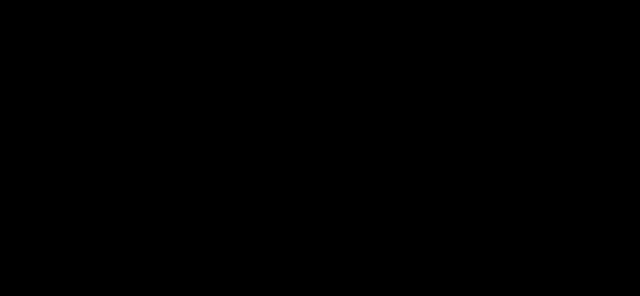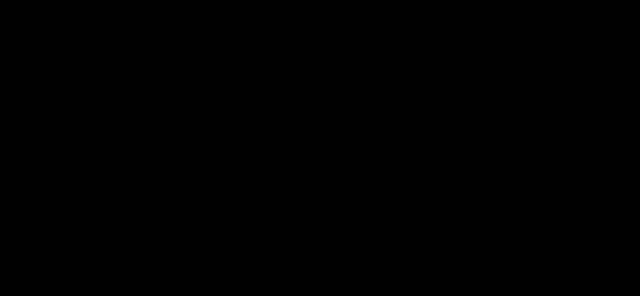
Can Single-View Mesh Reconstruction Generalize to Robot Camera Rotation?
Yu Zhan, Guangcheng Chen, Hanjing Ye, Zhiqin Cheng, Zanjia Tong, Wenjun Xu, Hong Zhang
Under Review
[arXiv]


Person Re-Identification for Robot Person Following
Hanjing Ye, Jieting Zhao, Yu Zhan, Weinan Chen, Li He, Hong Zhang
2024 IEEE Robotics and Automation Letters (RAL)

Human Orientation Estimation Under Partial Occlusion
Jieting Zhao, Hanjing Ye, Yu Zhan, Hao Luan, Hong Zhang
2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS)
[paper] [github] [doi] [video] [Chinese report (by ShenLan AI)]
📚 Publications
- Monocular Person Localization under Camera Ego-Motion.
Yu Zhan, Hanjing Ye, Hong Zhang.
IROS 2025. [paper] [github] [doi] [site] - Can Single-View Mesh Reconstruction Generalize to Robot Camera Rotation?
Yu Zhan, Guangcheng Chen, Hanjing Ye, Zhiqin Cheng, Zanjia Tong, Wenjun Xu, Hong Zhang. (Under Review). [paper] - Follow-Bench: A Unified Motion Planning Benchmark for Socially-Aware Robot Person Following.
Hanjing Ye, Weixi Situ, Jianwei Peng, Yu Zhan, Bingyi Xia, Kuanqi Cai, Hong Zhang.
TASE 2026. [arXiv] [site] - RPF-Search: Field-based Search for Robot Person Following in Unknown Dynamic Environments.
Hanjing Ye$^\dagger$, Kuanqi Cai$^\dagger$, Yu Zhan, Bingyi Xia, Arash Ajoudani, Hong Zhang.
T-MECH 2025. [arXiv] [video] [site] [doi] - Human Orientation Estimation Under Partial Observation.
Jieting Zhao, Hanjing Ye, Yu Zhan, Hao Luan, Hong Zhang.
IROS 2024. [paper] [github] [doi] [video] [Chinese report (by ShenLan AI)] - Person Re-Identification for Robot Person Following with Online Continual Learning.
Hanjing Ye, Jieting Zhao, Yu Zhan, Weinan Chen, Li He, Hong Zhang.
RAL 2024. [paper] [github] [doi] [site] - TPT-Bench: A Large-Scale, Long-Term and Robot-Egocentric Dataset for Benchmarking Target Person Tracking.
Hanjing Ye, Yu Zhan, Weixi Situ, Guangcheng Chen, Jingwen Yu, Ziqi Zhao, Kuanqi Cai, Arash Ajoudani, Hong Zhang.
IJRR 2026. [arXiv] [video] [site]
🏫 Services and Activities
- IEEE RAL Reviewer
- IEEE ICRA Reviewer